Libro sulla progettazione dell'albero motore: principi di moto valvola, camma, molle e resistenza a fatica
Per prima cosa bisogna calcolare la legge di moto di una valvola di aspirazione di un motore a 4 tempi. La legge di moto di una valvola è descritta da una funzione del tempo Y=Y(t). Sarà quindi necessario disegnare i grafici di accelerazione, velocità e posizione in forma dimensionale e adimensionale, e valutare i coefficienti di accelerazione e velocità Ca+, Ca- e Cv.
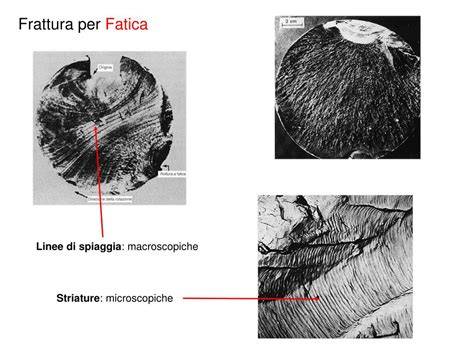
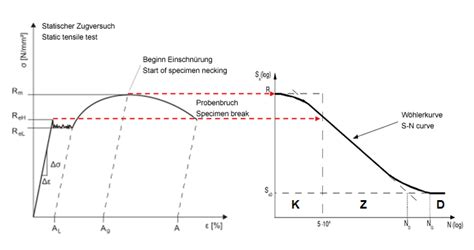
Il grafico dell’accelerazione è quello di maggiore interesse in quanto ad esso sono legate le forze di inerzia, le vibrazioni, etc… Esso ha la proprietà che l’area sottesa della parte con accelerazione positiva è uguale a quella con accelerazione negativa, dovendo il movimento arrestarsi nelle posizioni estreme. In tutti i grafici effettivi trovati di seguito compariranno valori negativi sull’asse temporale delle ascisse: il significato di tali valori non è puramente fisico, non può esistere tempo negativo, ma legato alla variazione -1 Se facciamo alcune considerazioni sulle forze in gioco nella fase di apertura e chiusura delle valvole, risulta evidente che minori sono tali coefficienti minore è la forza di inerzia dovuta al movimento del cedente (la valvola). In particolare risulta più conveniente avere un Ca- < Ca+ perché le forze di inerzia dovute ad accelerazioni negative tendono a distaccare il cedente dalla camma e devono quindi essere bilanciate da una molla: per cui se avessimo Ca- elevato dovremmo anche avere molle più grosse e più pesanti. Anche tale coefficiente deve essere limitato il più possibile poiché da esso dipende la potenza assorbita per spostare il cedente oltre che le dimensioni della camma e del piattello. La legge di moto, infine, deve essere tale da limitare al massimo l’insorgenza delle vibrazioni che causano una differenza di tra la posizione voluta e quella effettiva compromettendo il corretto funzionamento della valvola. Dove i valori p, q ed r sono scelti tra alcune terne proposte e permettono di ricavare i coefficienti Cp, Cq, Cr. Dove αa e αr sono rispettivamente gli angoli motore di anticipo apertura e ritardo chiusura della fase. I valori di p, q ed r scelti sono: p = 2; q = 10; r = 12. I valori di tali coefficienti, soprattutto di quello di accelerazione negativa, sono determinanti per la buona progettazione della valvola: da essi dipendono le forze d’inerzia generate durante la fase di apertura e chiusura valvola, quindi indirettamente dipendono le masse del corpo valvola e della molla. Sulla base della legge di moto appena realizzata, ora non ci resta che disegnare l’esatto profilo della camma che permetta l’esecuzione di tale moto e scegliere la molla adeguata per effettuare un corretto accoppiamento con il cedente. In primo luogo è necessario individuare il raggio di base della camma che permetta di ottenere un raggio di curvatura sempre positivo presentando le minori dimensioni possibili, per limitare gli ingombri. Il punto di contatto P tra camma e piattello non coincide con il centro C di esso. Per camme a punteria con piattello come nel caso in esame, l’angolo di pressione è costante ed è sempre nullo. Il problema è quindi solo sul raggio di curvatura ρ che deve essere sempre maggiore di zero (profilo della camma convesso) perché altrimenti il piattello non può appoggiarsi correttamente sulla camma. Una generica camma deve avere: un angolo di pressione “teta” il più piccolo possibile per ridurre la spinta perpendicolare all’asse del cedente che potrebbe portare al bloccaggio dello stesso; un raggio di curvatura ρ più grande possibile per diminuire le pressioni di contatto tra camma e cedente; un raggio di base Rb piccolo per ridurre le dimensioni della camma. In seguito si procede determinando i corretti valori di precarico e rigidezza della molla che permettano di assicurare un contatto costante tra la camma e il piattello senza per questo generare eccessive forze di pressione tra i due corpi, in modo da limitare le dissipazioni e il deterioramento. Considerando la pulsazione propria della molla ωp troviamo che tale valore deve essere compreso tra le 3 e le 4 volte la pulsazione propria della camma ωcamma. Questo al fine di evitare fenomeni di risonanza tra il sistema molla-valvola e l’albero a camme. La rigidezza della molla è quindi K = 12390,9 N/mm. Verifichiamo ora le forze agenti sul cedente. Durante la corsa di ritorno, sul cedente agiscono due forze distinte: la forza della molla T e la forza d’inerzia I. Dove m = mv+ (3mm)/8 e T0 è la forza di precarico della molla necessario ad evitare il distacco del cedente dal piattello. La forza d’inerzia è riportata in blu, in rosso le forze T e -T dovute alla molla. Il progetto del motore richiede, inizialmente, di tener conto dei carichi imposti dalla pressione dei gas, i carichi imposti dalle forze di inerzia e dalle dilatazioni termiche. È fondamentale ottenere una struttura solida di cui solo in un secondo momento si andranno a calcolare i dettagli. La buona riuscita di un progetto dipende dall’abilità e dall’esperienza del progettista, dal numero di prove sperimentali eseguite e, sottolineiamo ancora, dal fondamentale compromesso con i costi di fabbricazione e di assemblaggio. L’albero è un elemento rotante delle macchine, di solito di sezione circolare, che trasmette potenza o movimento da un punto ad un altro, oppure da una macchina che genera potenza verso una macchina che assorbe potenza. È uno degli elementi più comuni e fondamentali utilizzati in varie modalità negli equipaggiamenti meccanici. Gli elementi collegati all’albero producono sollecitazioni diverse, riconducibili a carichi di tipo flessionale, assiale e torsionale. L’albero deve essere sufficientemente resistente per sopportare queste sollecitazioni, sia in campo statico sia dinamico, laddove possono intervenire effetti di amplificazione dovuti a vibrazioni o risonanze. I principali meccanismi di cedimento degli alberi sono dovuti a corrosione, usura, sovraccarico statico e fatica. I primi due, corrosione e usura, raramente determinano il cedimento dell’albero della macchina e, nelle rare occasioni in cui lo fanno, lasciano evidenze chiare. Degli altri due meccanismi, la fatica è più frequente rispetto al sovraccarico statico. I cedimenti da sovraccarico sono causati da tensioni che superano la tensione limite del materiale, la quale assume un valore specifico a seconda che il materiale dell’albero sia duttile o fragile. Generalmente, gli alberi impiegati nella progettazione di macchine sono acciai al carbonio basso o medio legati e relativamente duttili. La fatica è stata identificata molto tempo fa dalla comunità scientifica. Uno dei primi test di fatica documentati risale al 1829 ad opera di tale W. Albert. Il cedimento per fatica avviene a causa della comparsa (superficiale) e della propagazione (in profondità) di microfratturazioni, o cricche, nel materiale. Questo danneggiamento risulta essere progressivo, irreversibile, indotto dall’applicazione di carichi variabili anche di entità nettamente inferiore alla tensione limite statica. Quindi, il cedimento per fatica è dovuto alla formazione e propagazione di cricche. È possibile che azioni di corrosione agiscano in concomitanza con il carico di fatica e accelerino il cedimento dell’albero. Altro aspetto decisivo è il fatto che il danneggiamento a fatica è di natura statistica, così come la durata di vita a fatica di un particolare componente. Ciò significa che la progettazione a fatica non consente di determinare con precisione la durata di un componente (in modo appunto “deteministico”), ma piuttosto di calcolare la probabilità con cui si prevede un guasto, sulla base di una grande popolazione di campioni. L’innesco delle cricche di fatica si localizzano solitamente sulla superficie del componente, in presenza preferibilmente di un difetto (microscopico o macroscopico) oppure di un punto di intensificazione delle tensioni, come la discontinuità rappresentata dalla cava di una chiavetta, una scanalatura, uno spigolo non raccordato, una filettatura (laddove nasce il cosiddetto “effetto di intaglio”). Un esempio di cedimento per fatica è rappresentato in Figura 1, in cui si mostra la superficie di rottura di un albero motore in AISI 4320; l’innesco del fenomeno di fatica è partito dalla cava della chiavetta in alto nei punti B e si è propagato progressivamente come evidenziato dalle classiche striature parallele. Quando la sezione dell’albero si è ridotta al punto da non essere in grado di reggere il carico statico, è avvenuto il cedimento del componente in modo plastico, nella zona C. Il fenomeno del cedimento per fatica è particolarmente insidioso poiché avviene, si è detto, a carichi molto minori dei valori di guardia per il collasso statico, e inoltre il danneggiamento avviene internamente al componente ed è pressoché invisibile a normali ispezioni visive. Gli unici modi per rilevare un danneggiamento da fatica in corso sono di tipo indiretto, ad esempio con l’uso di radiografie, liquidi penetranti o misurando la risposta in frequenza. I metodi di progettazione a fatica prevedono il calcolo della durata del componente in numero di cicli (N), fino al cedimento in presenza di un certo livello di carico. I tre principali modelli di stima della durata di vita a fatica utilizzati nella progettazione meccanica sono il metodo “stress-life”, il metodo “strain-life” e il metodo della frattura lineare elastica. L’American Society for Testing and Materials (ASTM) definisce la “resistenza a fatica” (σf) come il valore di stress al quale si verifica il cedimento dopo N cicli di carico; definisce inoltre il “limite di fatica” (σD) come il valore limite di stress al quale il cedimento si verifica soltanto con N molto grande, oppure al quale il cedimento non si verifica affatto. Possiamo intendere quindi che esista un limite al valore di tensione al di sotto del quale il componente manifesta vita infinita a fatica; tale limite è proprio il limite di fatica. Sfortunatamente tale limite non risulta identificabile per tutti i materiali, e nemmeno per tutti i metalli. Acciaio, leghe ferrose e leghe di titanio hanno un valore definito del limite di fatica, che convenzionalmente viene identificato per durate almeno pari a N = 10^6 cicli. Altri metalli non ferrosi strutturali come alluminio e rame non presentano un limite di fatica definito, il che significa che il cedimento a fatica avverrà comunque, anche per carichi molto bassi e per numero di cicli molto alto. La resistenza alla fatica di un componente di una macchina può essere determinata, seppur attraverso una procedura lunga, mediante test di fatica in laboratorio. Ci sono diversi tipologie, fra le più comuni, di prove di fatica che si distinguono in prove ad alta e bassa frequenza, in prove a controllo di carico e a controllo di spostamento. Le prove di fatica prescritte dalle normative si riferiscono a condizioni di prova standard, che comprendono l’uso di campioni predefiniti in forma, dimensioni e geometria. Dopo aver eseguito un certo numero di prove per contemplare la natura statistica del fenomeno della fatica, è possibile identificare il grafico S-N di resistenza a fatica o diagramma di Wöhler. In questi grafici, solitamente rappresentati in scala doppio logaritmica, si riporta la curva di resistenza limite per diversi livelli di ampiezza di carico, con valore medio nullo. Esistono grandi quantità di dati disponibili in letteratura relativamente ai diagrammi S-N, con grafici associati a pacchetti software per vari materiali. In questi grafici è possibile identificare una prima zona a “basso numero di cicli” (low cycle fatigue, LCF) con alti valori di resistenza a fatica e una successiva zona ad “alto numero di cicli” (high cycle fatigue, HCF) con valori di resistenza a fatica decrescenti. La durata N = 10^6 si considera convenzionalmente come spartiacque fra la “durata finita” e “vita infinita” del materiale. La geometria di un albero è generalmente assimilabile a quella di un cilindro con diametro variabile. Queste variazioni di diametro sono necessarie per realizzare spallamenti che consentono il montaggio di componenti come ingranaggi, cuscinetti, pulegge e altri per vincolarne lo spostamento assiale. Queste variazioni locali di geometria, così come altre elementi quali scanalature, gole di scarico, fori e cave agiscono come zone di intensificazione (o amplificazione) della tensione e quindi come potenziali punti critici per la fatica (Figura 4). Un opportuno coefficiente, definito fattore di concentrazione delle tensioni in campo ciclico (kf) viene utilizzato per amplificare la tensione nominale in presenza di intagli. Questo fattore si calcola a partire dal fattore di intensificazione delle tensioni in campo statico (kt), che è disponibile in appositi grafici in base alla geometria dell’intaglio, al tipo di carico e alle dimensioni caratteristiche dell’intaglio stesso. La sensibilità all’intaglio q può assumere valori variabili fra 0 (sensibilità nulla, kf=1) e 1 (sensibilità massima, kf=kt). La selezione di un materiale per una parte di macchina o un componente strutturale è una delle decisioni più importanti che il progettista è chiamato a prendere. Tipicamente, le barre in acciaio trafilate a freddo vengono utilizzate per alberi di dimensioni piccole, inferiori a 70 mm, mentre gli acciai rullati a caldo sono comunemente utilizzati per dimensioni più grandi. La trafilatura a freddo migliora non solo la resistenza meccanica ma anche la lavorabilità, la finitura superficiale e l’accuratezza dimensionale. Gli alberi rullati a caldo sono spesso temprati e rinvenuti per una maggiore resistenza e successivamente rifiniti (torniti e levigatura e in seguito rettifica) per una migliore finitura e precisione dimensionale. Quando è richiesta una maggiore resistenza, come per applicazioni ad alta velocità, si utilizzano acciai legati con nichel, nichel-cromo o acciai al cromo-vanadio. Quando si desidera resistenza alla corrosione, vengono utilizzate alcune leghe di rame. Prevedere opportune lavorazioni e trattamenti superficiali. Esempi efficaci sono la pallinatura, la nitrurazione e altri trattamenti che inducono stati di compressione superficiale. Il fattore di sicurezza (FS, S) è un coefficiente utilizzato per amplificare il valore del carico massimo atteso in una data applicazione a causa della impossibilità di determinare con certezza tutti gli effetti che possono presentarsi in modo imprevisto. A livello pratico, esso descrive la capacità di resistere a un carico oltre al valore atteso di progetto. La scelta del valore del coefficiente di sicurezza da utilizzare per una particolare applicazione è una delle fasi più importanti e delicate della progettazione. La difficoltà della scelta risiede nel dover valutare le molteplici incertezze associate ai modelli usati per la progettazione nominale. Spesso occorre adottare una scelta di compromesso fra resistenza maggiorata, peso, costo, e altri fattori. Alcuni fattori da considerare nella scelta del fattore di sicurezza sono il grado di incertezza con cui sono noti i carichi esterni, le condizioni dell’ambiente di lavoro, la accuratezza e ripetibilità delle misure delle proprietà del materiale, le approssimazioni del metodo di calcolo. I valori del coefficiente variano tipicamente da 1.3 a 6, a seconda della confidenza dei vari fattori in gioco e della criticità dell’applicazione, ovvero dal livello di rischio associato a un possibile cedimento. A meno di circostanze speciali, l’uso di valori del coefficiente di sicurezza a fatica inferiori a 1.5 non è accettabile. Un livello di compromesso che non mette a rischio la sicurezza è pari a 3 per quanto riguarda la progettazione a fatica. La ricerca si è spinta in più direzioni, dai materiali alle tecnologie di produzione (fusione, stampaggio, assemblaggio), sino alla combustione. Si parte dalla definizione delle idee realizzando schizzi a matita. Volendo si potrebbe anche partire da disegni CAD essendo quest’ultimi modificabili, tuttavia il vecchio buon metodo della “Matita” è molto più veloce e adatto a schizzi iniziali. Si effettua un primo dimensionamento attingendo a dati relativi ai precedenti progetti già presenti nella banca dati. Si imposta il problema strutturale. E’ necessario definire i carichi cui la parte da progettare sarà soggetta. Si effettua una verifica classica (vedremo nei prossimi articoli di cosa si tratta). Si procede con il disegno CAD utilizzando un approccio parametrico. Infine si esegue la verifica FEM (analisi agli elementi finiti) o GEM (analisi agli elementi geometrici). I programmi di calcolo agli elementi finiti permettono di tenere conto, per le verifiche, della reale geometria della parte che andiamo a progettare. Questo permette di mandare in produzione (o perchè no, alla prototipazione rapida) un pezzo appena disegnato e verificato restando certi della sua buona attendibilità. Sebbene in un motore da corsa si preferisca avere la lunghezza della biella minore possibile, ci si ritrova comunque a dover giungere ad un compromesso. Risulta ovvio però che la parte inferiore del basamento dovrà essere dimensionata in modo tale da poter alloggiare la frizione la quale si trova sullo stesso asse del perno di banco. Tanto per fare un esempio immaginate di dover realizzare un nuovo progetto di un motore da corsa, ovviamente alcuni parametri del progetto non spetterà a voi sceglierli essendo presente un regolamento. Premesso questo e considerando il caso di un motore da corsa di formula che dovrà avere una durata di sole 4 ore (un valore infinitamente ridotto rispetto a quello di vetture stradali), ci porremo l’obiettivo di incrementare al meglio le prestazioni rispetto al precedente progetto tentando di minimizzare il peso e l’ingombro ed aumentando la rigidezza torsionale e flessionale. Il progettista dovrà essere abile nel realizzare un motore in grado di superare anche di poco le 4 ore di vita utile del motore al massimo regime di rotazione. Inizialmente, in un nuovo progetto di un motore, si deve tener conto dei carichi imposti dalla pressione dei gas, i carichi imposti dalle forze di inerzia e dalle dilatazioni termiche. È fondamentale ottenere una struttura solida di cui solo in un secondo momento si andranno a calcolare i dettagli. Questo significa che se si andrà a sollecitare in maniera non prevista un organo come la biella ad esempio (è il caso delle note elaborazioni stradali…) sarà molto facile romperla. Le principali rotture in un motore avvengono per fatica nelle zone presso le quali si ha un’elevata concentrazione di tensioni. Si ottiene conoscendo la Velocità media del Pistone ed il massimo numero di giri raggiungibile. Dove “Vm” è la velocità media del pistone, “C” è la corsa del pistone, “n” il numero di giri/min. Con gli attuali combustibili ci si può spingere sino a Velocità medie del Pistone di Ben 26m/s (metri al secondo). Il consiglio solitamente è quello di tenersi su un valore persino superiore a quello attuale della concorrenza. Anche gli avversari crescono e sviluppano come voi. I valori che si ottengono dal calcolo dell’alesaggio e dal calcolo della corsa si arrotondano per difetto al decimo di millimetro. Questo perchè con l’usura del motore questi valori possono aumentare dando cilindrate leggermente maggiori. La progettazione a fatica richiede di eseguire prove, analisi e scelte materiali documentate. Riferimenti utili includono S.K. Armah, Preliminary Design of a Power Transmission Shaft under Fatigue Loading Using ASME Code, American Journal of Engineering and Applied Sciences, 2018, e R.G. Budynas, J.K. Nisbett, Shigley’s mechanical engineering design. tags:
#libro #progettazione #albero #motore
Progettazione dell'albero: funzioni, sollecitazioni e cedimenti
Metodi di progettazione a fatica e prove sperimentali
Geometria, intagli e fattori di amplificazione
Scelta del materiale e trattamenti superficiali
Fattore di sicurezza, progettazione pratica e iter progettuale
Processo progettuale: dal concept alla verifica FEM
Applicazioni pratiche: motori da corsa e compromessi progettuali
L'ALBERO MOTORE | e le sue caratteristiche
Note sul calcolo delle dimensioni e parametri operativi
Riferimenti e buone pratiche