Far girare motorino con micro:bit: guida pratica con Motor:bit di ElecFreaks
Durante i corsi di formazione sulla realizazione di robot didattici che svolgo per i docenti utilizzo anche la scheda motor:bit di Elecfreaks. Di seguito, riprendendo parte della documentazione del wiki del prodotto pubblico l’introduzione alla realizzazione di un EduRobot basato su questa scheda motore. Motor:bit è una scheda di controllo motori utilizzabile con micro:bit. L’integrato il driver utilizzato è il TB6612, in grado di pilotare due motori con una corrente massima erogata per ciascun canale di 1.2A. Sulla scheda sono disposti 16 pin maschi I/O e su ciascuno di essi è presente il pin GND e Vcc, i pin 19 e 20 dedicati alla comunicazione I2C, i pin 13, 14, 15 per la comunicazione SPI. Sulla scheda i pin I/O da P3 a P7 e da P9 a P10 permettono di pilotare direttamente dispositivi a 3.3V; mentre i pin da P13 a P16 e da P19 a P20 è possibile selezionare la tensione 3.3V/5V mediante uno switch specifico. 4 porte GPIO (P13-P16) e 1 connettore dedicato per la comunicazione I2C (P19-P20). E’ possibile collegare 8 dispositivi che lavorano con un’alimentazione di 3.3V. Attenzione: occorre utilizzare un MOSFET per “logic level” che ha una tensione di soglia di 2V. La resistenza che collega l'Emittitore alla massa è di fondamentale importanza per il corretto funzionamento del circuito. nota 1: ad onor del vero si tratterebbe di motorini piccolissimi data la potenza erogabile troppo modesta di micro:bit. Con 3V e 5mA si può, al massimo, comandare un motorino da 15mW. nota 4: una resistenza da 10K fra Gate e GROUND renderebbe più sicuro il funzionamento di micro:bit.
Architettura e componenti principali
La scheda Motor:bit integra un driver PWM (PCA9685) accessibile via bus I2C e pilota due motori in corrente continua tramite l’LTC4056 per la gestione della ricarica della batteria. L’integrato PCA9685 consente di controllare PWM su 16 canali, utile per motori, LED e sensori. La pronta compatibilità con micro:bit permette di utilizzare l’output PWM per modulare velocità e direzione dei motori, mentre i pin I/O permettono l’interfacciamento di sensori a 3.3V. È fondamentale considerare la necessità di MOSFET per logic level e la corretta messa a terra per evitare comportamenti instabili del circuito. In particolare, la resistenza tra Gate e GROUND migliora la stabilità operativa del sistema.
Considerazioni pratiche per l’uso educativo
Nella pratica educativa si cercano soluzioni semplici e affidabili: utilizzare al massimo i sensori, motori ed attuatori LEGO, evitando di riempire un diorama di cavi e componenti. Il progetto può includere due trenini LEGO controllati in modo alternato con sensori di rilevamento, ma occorre valutare criticità come la velocità di transito e l’affidabilità dei sensori, soprattutto in contesti didattici. La libreria IR può presentare affidabilità limitata, quindi è utile prevedere test e fallback software. L’interfaccia BLE del micro:bit offre una potenziale integrazione con smartphone per controllo e monitoraggio dell’EduRobot.
Montaggio e configurazione passo-passo
- Montate i motori usando i supporti bianchi e le viti da 2x6mm, fissando i dadi dalla parte dei supporti motore.
- Fissate le colonne in ottone per il sensore ad ultrasuoni e posizionate la basetta di supporto superiore verso le ruote della Smart Car.
- Collegate il sensore ad ultrasuoni al connettore della scheda di espansione e fissatelo alle flange con viti da 3x8mm e dadi.
- Verificate il deviatore di alimentazione in posizione spento, posizionate la batteria e collegate i cavi al connettore corrispondente, osservando la polarità.
- Inserite il micro:bit nel connettore, orientando i LED rossi verso l’anteriore della Smart Car.
- Collegate l’alimentatore da 5V al connettore CHARGE della scheda di supporto e verificate la ricarica tramite i LED rosso/verde.
- Caricate il micro:bit via USB e avviate l’ambiente di programmazione web; utilizzate l’estensione mbit per ottenere blocchi di controllo mirati ai LED, ai motori e ai sensori.
- Caricate il programma microbit-Lesson-9-Infrared-control.hex e adattate i valori di velocità dei motori da 255 a un valore adeguato per evitare movimenti incontrollabili.
- Collegate il telecomando e iniziate a pilotare la Smart Car, verificando la stabilità del sistema e la risposta ai comandi.
Programmazione e ambienti di sviluppo
Esistono vari ambienti di programmazione accessibili via web, utili per l’apprendimento senza installare software sul PC. Dopo aver collegato il micro:bit, si può utilizzare l’ambiente di simulazione per testare il programma prima di trasferirlo sul micro:bit. Per arricchire l’IDE si può utilizzare l’estensione JavaScript Block Editor per la Smart Car, disponibile tramite la funzione Add Package e la libreria mbIt. Alcuni blocchi della libreria offrono interfacce di alto livello per LED, motori e sensori, facilitando l’accesso ai segnali PWM generati dall’LTC, controllando i due motori DC e altri componenti del kit. Il flusso di lavoro tipico prevede la creazione di un progetto, la simulazione, il download del programma (.hex) e l’upload sul micro:bit, seguito dall’uso del telecomando per pilotare la vettura.
Note tecniche utili per l’hardware
- È consigliabile utilizzare un MOSFET logic level con soglia di circa 2V quando si lavora con segnali di controllo provenienti dal micro:bit.
- La resistenza tra Gate e GROUND è importante per stabilizzare il funzionamento del circuito e prevenire falsi trigger.
- La potenza erogabile dal micro:bit è limitata; per motorini piccoli si può arrivare a una potenza di circa 15 mW a 3V e 5 mA.
- La gestione della tensione tra 3.3V e 5V sui pin di output è possibile tramite switch dedicato, ma va gestita con attenzione per non danneggiare i componenti.
Immagini utili per comprendere l’assemblaggio
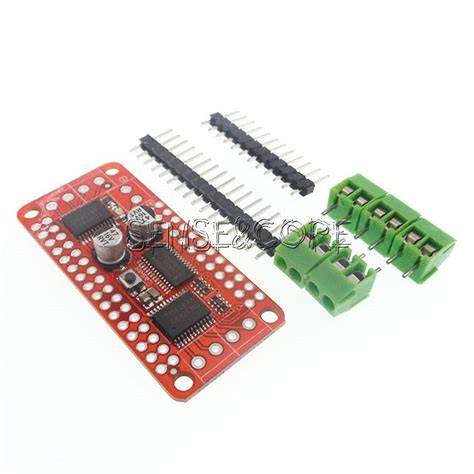
Figura: schema concettuale delle connessioni tra micro:bit, motor:bit e PCA9685, con i canali PWM che pilotano i motori e i pin I/O per i sensori.
Figura: layout di montaggio della Smart Car con sensore ultrasonico e ruote, evidenziando l’alloggiamento della batteria e il deviatore di alimentazione.
Aspetti di efficacia educativa
Il Micro:bit si è affermato come strumento straordinario per stimolare creatività e problem solving. L’uso della scheda motor:bit permette di integrare attività pratiche di controllo motori e sensori in laboratori scolastici, favorendo l’apprendimento esperienziale e la prototipazione rapida di robot didattici. L’esperienza di laboratorio mostra che con una configurazione minimale si possono ottenere sistemi funzionali, con un design semplice ma robusto, capace di far emergere competenze di progettazione, programmazione e diagnostica.